GY-BNO055 9 Eksen Entegre Sensör Modülü – Teknik Bilgiler
Ürün Açıklaması
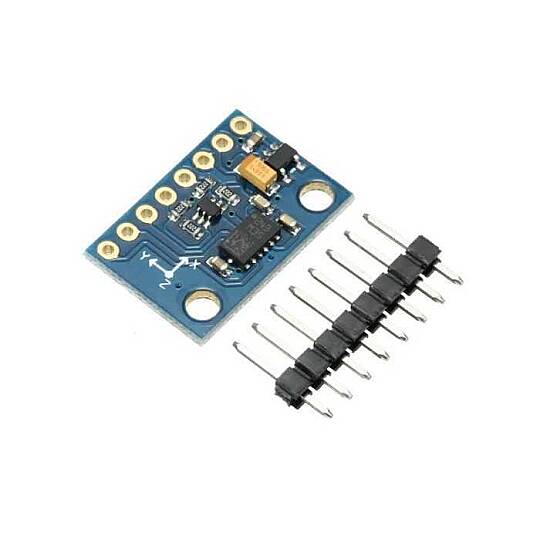
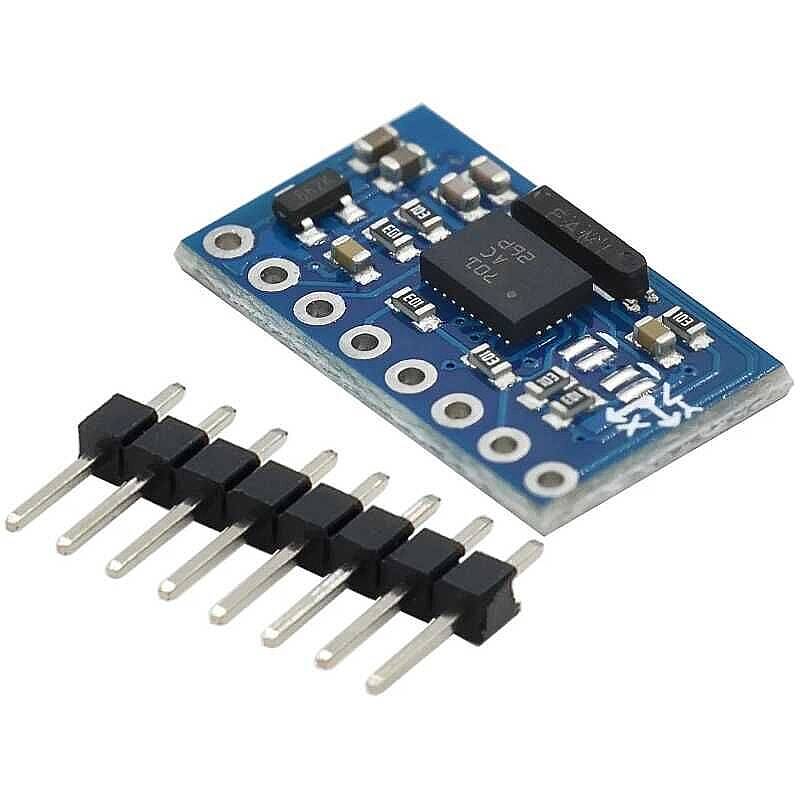
GY-BNO055 9 Eksen Entegre Sensör Modülü, hareket algılama, yön tayini ve üç boyutlu konum değişimlerinin izlenmesi için tasarlanmış gelişmiş bir sensör modülüdür. Bosch BNO055 sensörünü temel alan modül; 3 eksenli ivmeölçer, 3 eksenli jiroskop ve 3 eksenli manyetometreyi tek bir sistemde birleştirir.
Sensörün dahili işlem birimi, bu üç sensörden gelen verileri birleştirerek yönelim ve hareket bilgilerini doğrudan işlenebilir formatlarda sunar. Bu özellik, harici sensör füzyonu algoritmalarına duyulan ihtiyacı azaltır. Arduino, ESP32 ve diğer uyumlu mikrodenetleyici platformlarıyla robotik, drone ve hareket kontrol projelerinde kullanılabilir.
Teknik Özellikler
Ürün Modeli: GY-BNO055
Sensör Entegresi: Bosch BNO055
Sensör Tipi: 9 eksenli birleşik hareket ve yönelim sensörü
İvmeölçer: 3 eksenli
Jiroskop: 3 eksenli
Manyetometre: 3 eksenli
İşlem Birimi: Dahili sensör füzyonu işlemcisi
Besleme Gerilimi: Modül tasarımına bağlıdır; sensör entegresi 3,3 V seviyesinde çalışır
Haberleşme Arayüzleri: I2C ve UART
I2C Adresi: Varsayılan olarak 0x28, alternatif olarak 0x29
Yönelim Verileri: Euler açıları ve kuaterniyon
Hareket Verileri: İvme, açısal hız ve manyetik alan
Uyumlu Platformlar: Arduino, ESP32 ve diğer uyumlu mikrodenetleyiciler
Montaj Tipi: PCB modül
Kullanım Alanları
Drone ve insansız hava aracı projeleri
Robotik ve hareket kontrol sistemleri
Elektronik pusula ve yön tayini
Dengeleme ve stabilizasyon sistemleri
3 boyutlu hareket ve eğim takibi
Giyilebilir elektronik uygulamaları
IoT ve akıllı cihaz projeleri
Eğitim ve prototipleme çalışmaları
Bağlantı Bilgisi
I2C haberleşmesinde genellikle aşağıdaki pinler kullanılır:
VCC: Modülün uygun besleme girişi
GND: Toprak bağlantısı
SDA: I2C veri hattı
SCL: I2C saat hattı
UART destekli modellerde TX ve RX pinleri üzerinden seri haberleşme de gerçekleştirilebilir.
Çalışma Prensibi
BNO055, ivmeölçer, jiroskop ve manyetometreden aldığı verileri dahili sensör füzyonu algoritmalarıyla birleştirir. Böylece cihazın uzaydaki yönelimi, eğimi ve hareketi hakkında veriler elde edilir. Bu işlem sayesinde mikrodenetleyici, ham sensör verilerini ayrı ayrı işlemek yerine doğrudan yönelim verilerini kullanabilir.
Önemli Not: Modülün besleme gerilimi ve lojik seviye uyumluluğu kart tasarımına göre değişebilir. 5 V ile çalışan bir geliştirme kartına bağlamadan önce modülde gerilim regülatörü ve lojik seviye dönüştürücü bulunup bulunmadığı kontrol edilmelidir.